robotique - ENSTA Bretagne
Augmentez votre Productivité avec nos machines de Palettisation - Devis Gratuit
CIN ? Cinématique du solide ? TD - Les SII en PTSI PT
v² où K est une constante dépendant de l'aérodynamisme du ballon et v la vitesse du centre d'inertie du système {ballon + nacelle}. On donne l'expression de la ...
Robotique industrielle TD n?1
Institut des Systèmes Intelligents et de Robotique (CNRS UMR 7222) ... Eventuels exercices à rendre et/ou interrogations surprises. Examen de 4h00 sans ...
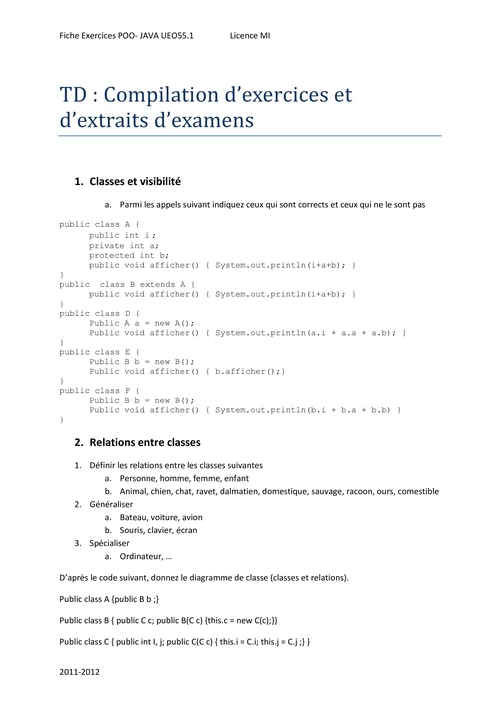
TD 1: Matrices de rotation et matrices homogènes - MIS - Université ...
Exercice 1. Repérage dans l'espace. Un robot doit aller saisir des pi`eces sur un plateau de stockage incliné. Le coin du plateau est situé. `a 1 m`etre de la base ...
Exercices (partiel), yc. corrigés AIC-Automatisation avancée ...
s dynamiques définissant les équations du mouvement du robot qui pe tions entre ... La robotique est une science pluridisciplinaire qui comprend la mécanique, ...
Exercices et examens résolus: Mécaniques des Systèmes de ...
Ce recueil d'exercices et examens résolus de mécanique des systèmes ... 5- Déterminer la position de l'axe central du torseur pour t = 0 et t=2. Corrigé ... Cylindre creux de rayons R1, R2 (rayons intérieur et extérieur) de hauteur H et de masse M. b. Cyl
TD Déterminer les lois de pilotage en mouvement - Les Sciences ...
technique abordé en ce sujet utiles. ... La connaissance du torseur aérodynamique complet (pression + frottement) est ... supersonique, c'est pourquoi de nombreux avions de chasse ont des ailes delta. ... Exemple : Dassault Rafale B ...
Modélisations géométrique et cinématique de Robots
8.9 TD robot manipulateur planaire à 4 ddl . ... Robot : Système complexe capable, grâce à ses fonctions de manipulation et (ou) de locomotion, de remplacer ...
Notes de cours, GPA546 ? Robotique industrielle - Cours | ÉTS ...
2.3 Programmation et manipulation du robot . ... 4.11 Réponses aux exercices . ... Remise `a zéro de toutes les définitions des signaux de test. TextTabInstall.
Feuille de travaux dirigés n°7 - Sciences Industrielles en CPGE
Exercice 2 - Robot Scara. Corrigé page 30. Présentation. Le robot SCARA (?Selective Compliance Assembly Robot Arm) est l'un des robots les plus utilisés.
HAMDI HOCINE
Volume 2 : exercices corrigés chapitre 2: Modélisation par grafcet. -23-. Solution exercice 2.2. Exercice 2.3. Une perceuse (cf figure 2.3) est automatisée ...
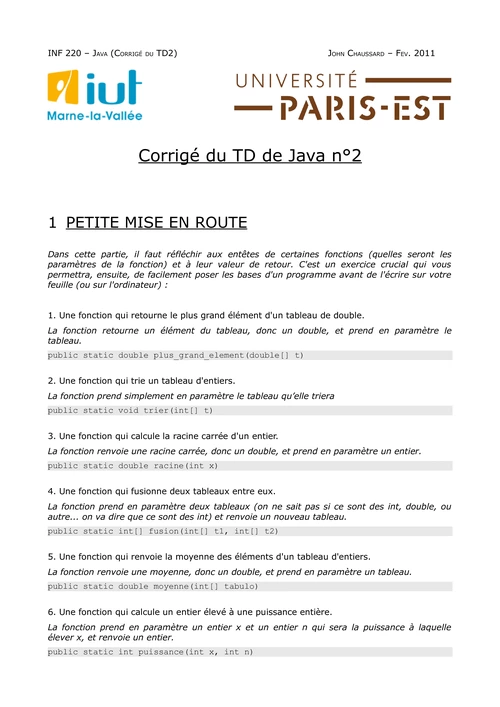
Sciences industrielles de l'ingénieur MPSI PCSI PTSI
Cours, exercices corrigés et illustrations en MATLAB et Octave ... 8.2.4 Approximation par différences finies du problème ... x = x + delta;.
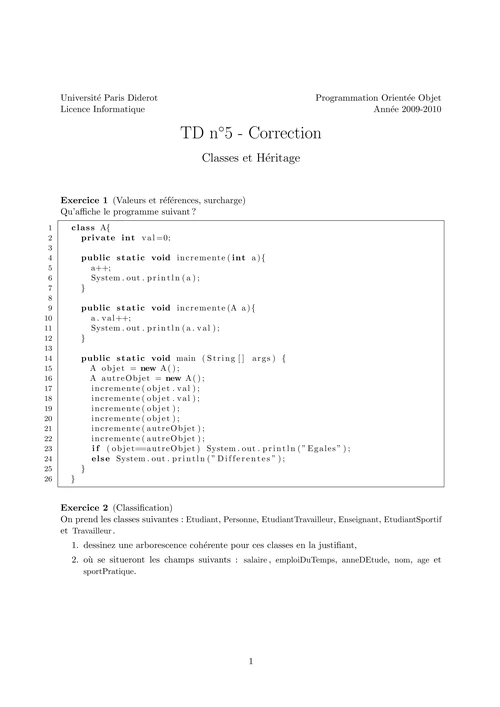
TD + Correction Cinematique.pdf - RTC
Citer les issues de cette expérience. Correction : Cette expérience admet 6 issues : « le nombre inscrit est 1 », « 2 », « 3 ...
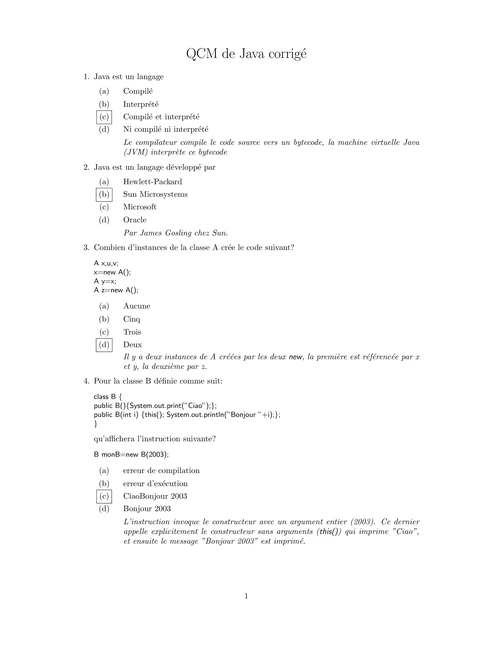
Corrigé Exercice 1 : ROBOT 2 AXES.
Mise en Situation : Afin de faciliter l'ouverture du hayon, la Renault Clio est équipé de vérins pneumatiques qui équilibrent le poids de la porte ...

8224-sujet-u2.pdf - Eduscol
Le manipulateur DELTA est un robot en translation pure grâce à des avant bras avec des parallélogrammes. Figure 1.10: Manipulateur parallèle DELTA. Page 33 ...

TD18 - Loi entrée sortie - Corrigé_2021 - Page d'accueil
Termes manquants :
Correction des SLCI - mnsi
Exercice 1. 0 : Bâti. ... Le schéma plan ci-dessous représente la cinématique simplifiée d'un robot. ... Exercice 1 pivot/. 10. CINEMATIQUE -TDA - CORRIGE.
Enoncés de TD et TP - module Robotique et Vision 2021
Exercice 5 d'application : Contrôle dimensionnel des joints ... la vision industrielle sont équipées de capteurs comprenant jusqu'à 4096 élé-.
Robotique Industrielle
Exercice 1* (04 points). Prénom :.. N°d'inscription. UNIVERSITE KASDI MERBAH OUARGLA. FACULTE DES SCIENCES APPLIQUEES. DEPARTEMENT DE GENIE MECANIQUE. /01/2019.