robotique - ENSTA Bretagne
Augmentez votre Productivité avec nos machines de Palettisation - Devis Gratuit
Exercices (partiel), yc. corrigés Pour la partie 2 du cours 2-0 ...
uvw. 2 xyz. Corrigé ? Variante à 6 repères. 6. Exercices de Robotique et automatisation, JDD 06.11.2013. 6. 2-0 Matrices de rotation aaa.mm.jj Corr. 6. 3. 3 uvw.
Modélisation Support de cours réalisé en collaboration avec ... - ISIR
une carrosserie de voiture, et projette dessus de la peinture. L'objectif est de déterminer les lois du mouvement du robot, pour lui permettre de vérifier le critère de ...
Module Robotique Exercice1 - E-monsite
de paramètres indépendants qui permettent de définir la position du robot à un ... L'objectif de cet exercice est d'établir le modèle géométrique direct du robot ...
Robotique Modélisation et commande des robots ... - Équipe AVR
Exercice : Soit le manipulateur RR plan décrit dans la figure suivante. 1) Etablir le modèle géométrique direct. 2) Réaliser un programme (MatLab, Scilab) ...
Exercices (partiel), yc. corrigés AIC-Automatisation avancée ...
s dynamiques définissant les équations du mouvement du robot qui pe tions entre ... La robotique est une science pluridisciplinaire qui comprend la mécanique, ...
Sciences industrielles de l'ingénieur MPSI PCSI PTSI
Cours, exercices corrigés et illustrations en MATLAB et Octave ... 8.2.4 Approximation par différences finies du problème ... x = x + delta;.
EXERCICES ET SOLUTIONS - ROBOT4ALL ROBOTIQUE ...
Read the 1st part of the dialogue ?At the sports centre? and find the ... Ne négligez pas le temps passé à corriger les exercices faits. ... Am I ready?
Correction S16-1 Le ROBOT MBOT Travail à faire :
TECHNOLOGIE - Durée 30 minutes - 25 points. CORRECTION ... EXERCICE N°2 : L'EVOLUTION DES APPAREILS REPRODUCTEURS DU SON (10,5 Points) ... 4 chansons.
TD + Correction Cinematique.pdf - RTC
Citer les issues de cette expérience. Correction : Cette expérience admet 6 issues : « le nombre inscrit est 1 », « 2 », « 3 ...
1-pg gard Corrigée
III.3 Commande backstepping adaptative avec observateur d'un robot . ... La deuxième méthode cherche à corriger au moyen d'une deuxième étape de.
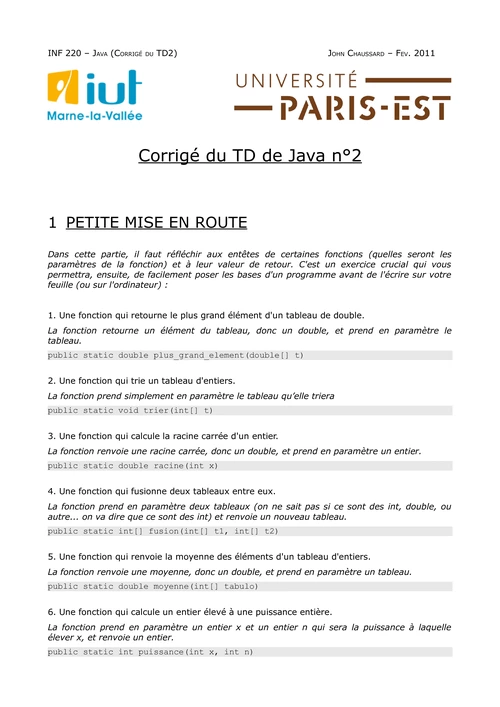
CORRIGÉ - Eduscol
CORRIGE. SESSION 2015. DUREE : 2 H. COEFFICIENT : 2,5 ... qu'un exercice n'a pas été corrigé ou pris en compte dans la note globale.
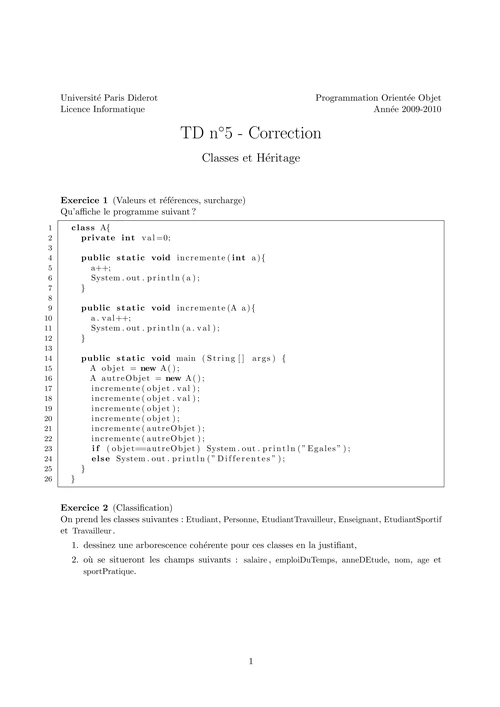
Exercices (partiel), yc. corrigés
Corrigés. 35. 2. POUR NON?MATHEUX. COURS COMPLET. ALGORITHMIQUE ET PROGRAMMATION avec exercices, corrigés et citations philosophiques ...
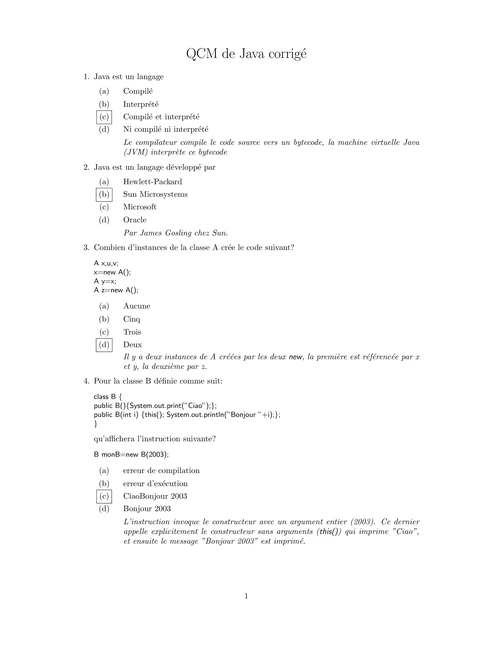
8224-sujet-u2.pdf - Eduscol
Le manipulateur DELTA est un robot en translation pure grâce à des avant bras avec des parallélogrammes. Figure 1.10: Manipulateur parallèle DELTA. Page 33 ...

DS corrigé: Robotique
DS corrigé: Robotique ... Exercice n°1 : soit le programme suivant (5 points) ... Modifier ou proposer un programme permettant au robot de réduire la ...

Corrigé 10 ? Commande d'axe - Moodle Archive
Eventuels exercices à rendre et/ou interrogations surprises ... Introduction de la problématique de la commande en Robotique (C1).
M2-robotique-Automatique.pdf
Réécriture des équations dynamiques du mcc asservi en courant. Modèle d'ordre deux et de classe 0 : correction PI. Synthèse de l'asservissement de position.
ROBOT À PARALLÉLOGRAMME DÉFORMABLE.
modèle géométrique direct robotique