robotique - ENSTA Bretagne
Augmentez votre Productivité avec nos machines de Palettisation - Devis Gratuit
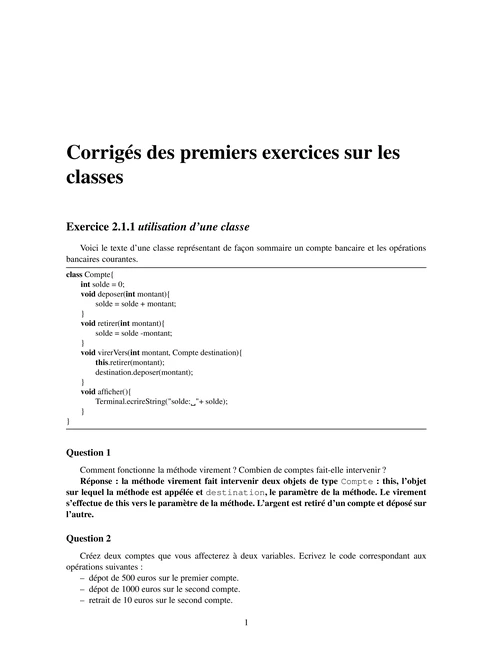
Examen final de Programmation Objet : Corrigé-type
de Programmation Objet : Corrigé-type. Année universitaire 2014-2015. 2e année licence informatique. Programmation Objet. Jeudi 15 janvier 2015. Exercice 1 ...
Exercices (partiel), yc. corrigés AIC-Automatisation avancée ...
s dynamiques définissant les équations du mouvement du robot qui pe tions entre ... La robotique est une science pluridisciplinaire qui comprend la mécanique, ...
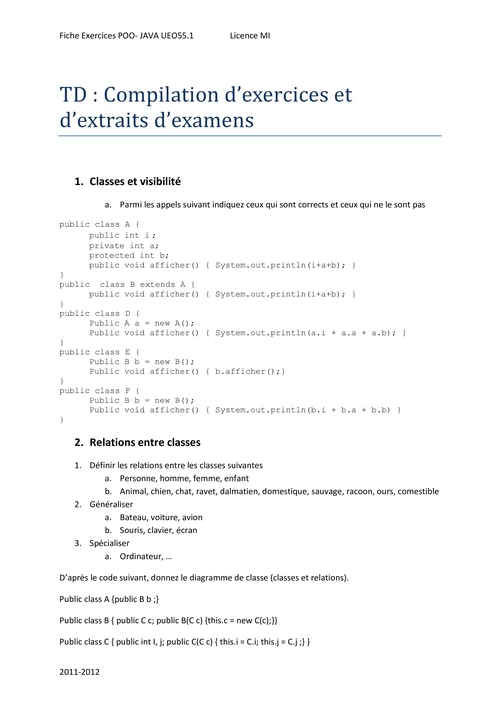
Réseaux de Petri ? Exercices (3)
3) Déterminer les t-invariants et les interpréter. Page 3. Correction. Exercice 1. Robot. Robot en attente.
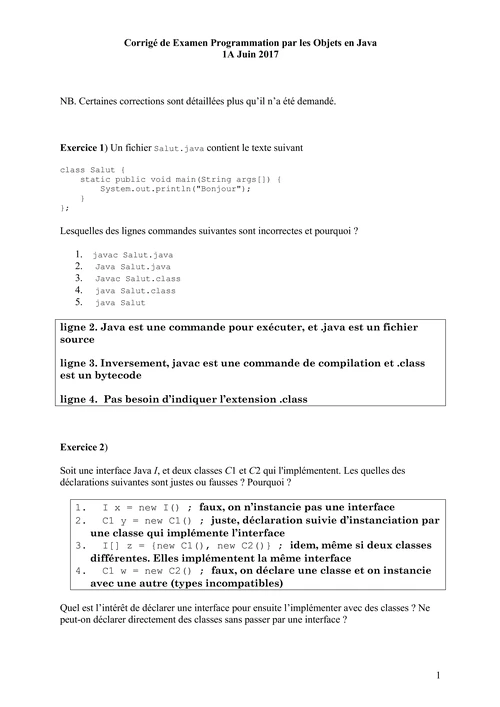
EXERCICES ET SOLUTIONS - ROBOT4ALL ROBOTIQUE ...
Read the 1st part of the dialogue ?At the sports centre? and find the ... Ne négligez pas le temps passé à corriger les exercices faits. ... Am I ready?
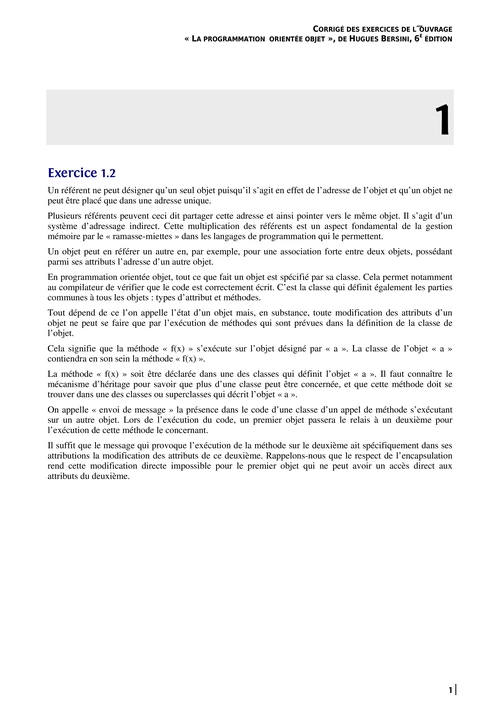
TD + Correction Cinematique.pdf - RTC
Citer les issues de cette expérience. Correction : Cette expérience admet 6 issues : « le nombre inscrit est 1 », « 2 », « 3 ...
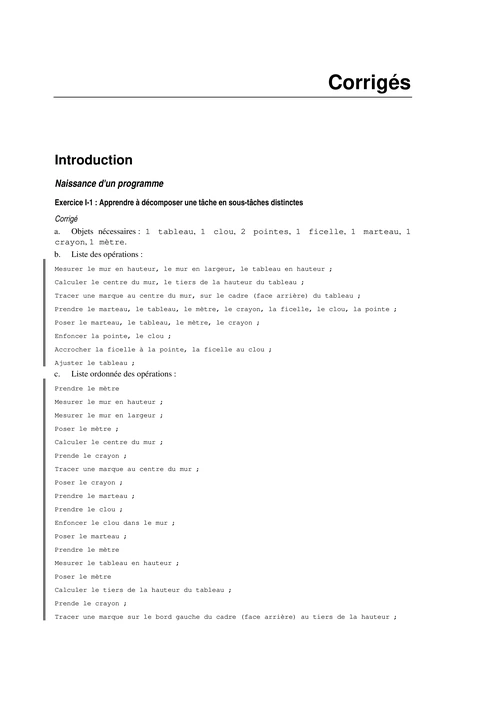
CORRIGÉ - Eduscol
CORRIGE. SESSION 2015. DUREE : 2 H. COEFFICIENT : 2,5 ... qu'un exercice n'a pas été corrigé ou pris en compte dans la note globale.
Exercices (partiel), yc. corrigés
Corrigés. 35. 2. POUR NON?MATHEUX. COURS COMPLET. ALGORITHMIQUE ET PROGRAMMATION avec exercices, corrigés et citations philosophiques ...
Examen mi-session Intelligence Artificielle II (IFT-17587) Jeudi 1
Examen mi-session. Intelligence Artificielle II (IFT-17587) ... Comment pouvez vous modifier A* de façon à utiliser ... Corrigé de l'examen de mi-session.
M2-robotique-Automatique.pdf
Réécriture des équations dynamiques du mcc asservi en courant. Modèle d'ordre deux et de classe 0 : correction PI. Synthèse de l'asservissement de position.
M2-ESEM-Robotique.pdf
Corrigé TD cinématique du solide : Position d'un solide. Exercice 1 : ... Robot manipulateur 3 axes ... Exercice 4 : Gouverne de l'airbus A380 (CCP MP 09).
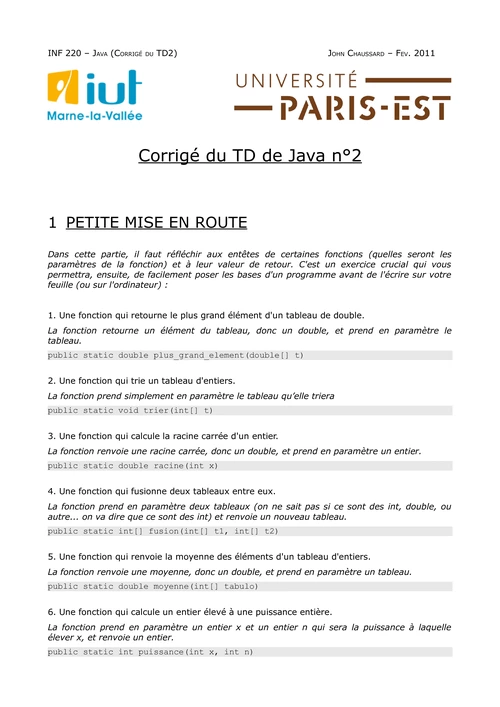
Enoncés de TD et TP - module Robotique et Vision 2021
Exercice 5 d'application : Contrôle dimensionnel des joints ... la vision industrielle sont équipées de capteurs comprenant jusqu'à 4096 élé-.
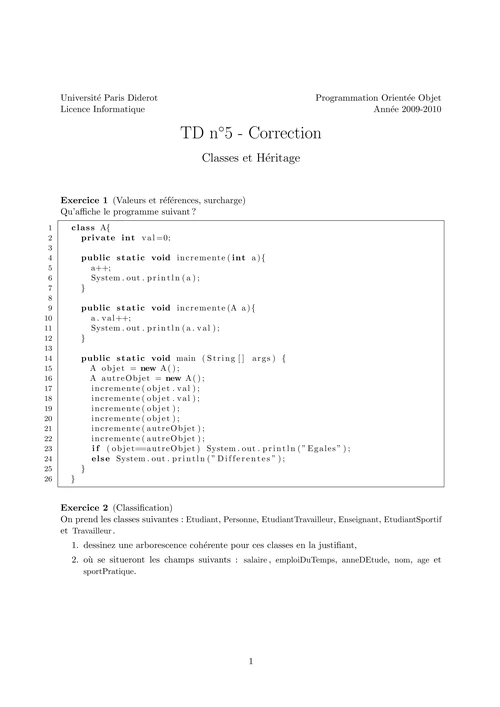
15369-22-scipcj1me3.pdf - Eduscol
Le robot Colossus de Shark Robotics bénéficie du retour d'expérience de la Brigade des. Sapeurs-Pompiers de Paris (BSPP). Créé en 2016, Shark Robotics est le ...
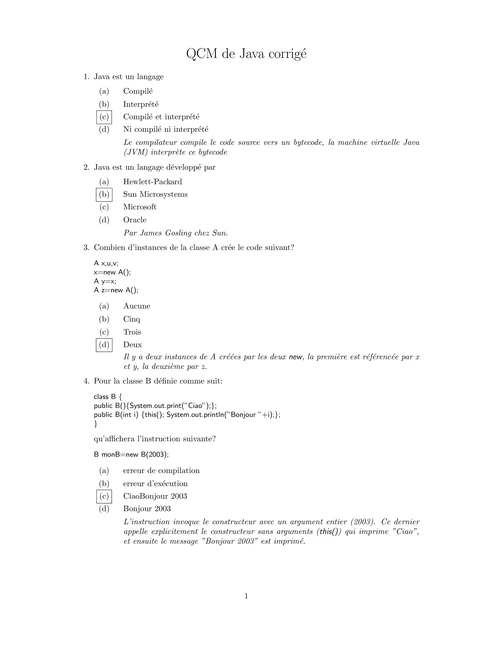
CORRIGE TYPE DE L'EXAMEN SUR LES SMA M2 IBM 2020-2021
R : un agent est une entité physique (hard) ou logicielle (soft), évoluant dans un environnement (réel ou virtuel) , capable de le percevoir et d'agir dessus, ...

Corriger Examen final
Corriger Examen final. Intelligence artificielle II (IFT-17587). De 15h30 à 18h20 le 2 mai 2002, salle PLT-2341. Question 1 (15 points).

Robotique Industrielle
Exercice 1* (04 points). Prénom :.. N°d'inscription. UNIVERSITE KASDI MERBAH OUARGLA. FACULTE DES SCIENCES APPLIQUEES. DEPARTEMENT DE GENIE MECANIQUE. /01/2019.
Dro??de BB-8
Exercices. 4ème Cycle. Ce que je dois comprendre. Exercice 1 : Identifier le besoin. Le robot NAO est destiné à être un compagnon bienveillant et complice. Il ...